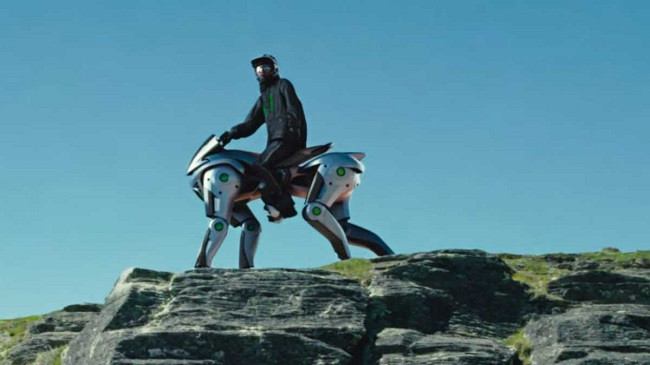
Kawasaki ka zbuluar së fundmi konceptin e saj të gjeneruar nga kompjuteri për Corleon, një “kalë robotik”. Videoja tregon kalin e automatizuar duke galopuar përmes luginave, duke kaluar lumenj, duke u ngjitur në male dhe duke kërcyer mbi çarje të thella.
Corleo premton një zgjidhje robotike të nivelit të lartë për të ofruar një përvojë revolucionare lëvizshmërie. Motoçikletat aktuale të Kawasaki-t janë të kufizuara në rrugë, shtigje dhe shtigje, por një makinë me këmbë nuk ka kufij ajo mund të arrijë vende ku asnjë automjet tjetër nuk mund të shkojë.
Por në rastin e Corleos, sa e realizueshme është të arrihet një nivel i tillë shkathtësie dhe ekuilibri, ndërkohë që një njeri transportohet në mënyrë të sigurt nëpër mjedise natyrore? Le të diskutojmë se çfarë do të nevojitej për ta arritur këtë.
Një robot është një makinë komplekse me dy përbërës kryesorë: një trup dhe një njësi përpunimi informacioni. Trupi ka një morfologji të veçantë që përcakton funksionin e robotit dhe mbart përkatësisht aktivizues (pajisje që shndërrojnë energjinë në lëvizje fizike) dhe sensorë për të vepruar në botë dhe për ta kuptuar atë.
Njësia e përpunimit të informacionit është zakonisht një kompjuter, i cili zbaton algoritme për të përpunuar të dhënat nga sensorët, për të ndërtuar përfaqësime të botës dhe për të përcaktuar veprimet që duhen ekzekutuar, në varësi të një detyre specifike me interes.
Robotët e thjeshtë, siç janë fshesat robotike me korrent, i plotësojnë këto kërkesa. Ata kanë një trup të përshtatshëm për t'u futur poshtë mobiljeve dhe për të mos u bllokuar (pjesa e tyre e sheshtë është gjithashtu e dobishme për t'u dhënë maceve tuaja një shëtitje).
Aktuatorët janë motorët që rrotullojnë rrotat dhe sistemin e fshesës me korrent. Ai ka sensorë impakti për të zbuluar përplasjet, dhe disa madje kanë kamera për të kuptuar mjedisin. Pronarët mund të caktojnë një rutinë pastrimi dhe kompjuteri i fshesës me korrent do të përcaktojë mënyrën më të mirë për ta ekzekutuar atë.
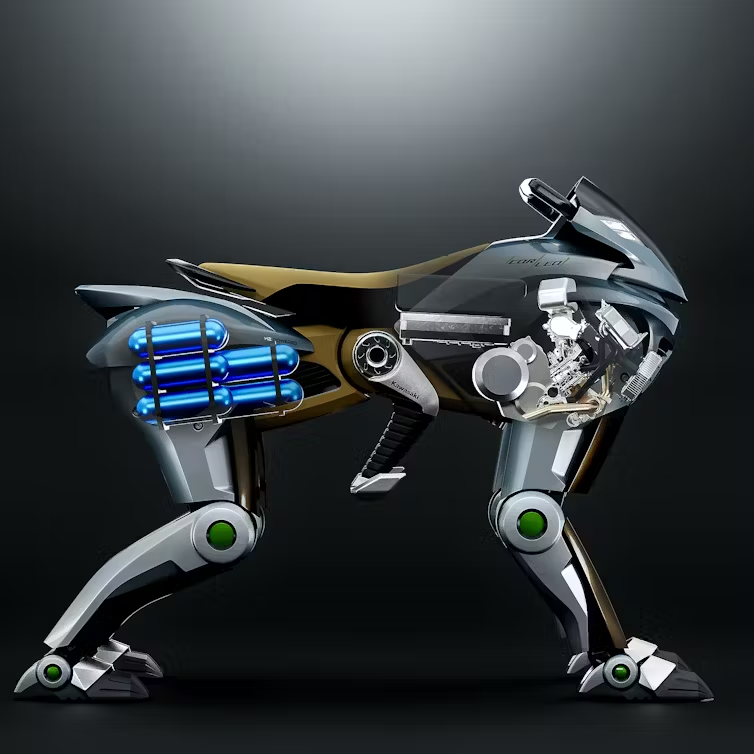
Corleo është një robot me katër këmbë, një nga konfigurimet më të qëndrueshme të robotëve me këmbë. Katër këmbët duken të forta dhe të afta të përkulen përpara dhe prapa për të vrapuar dhe kërcyer.
Por ato duken të kufizuara në lëvizjet e njohura si abduksion dhe adduksion. Nëse të shtyj në anën e djathtë, do të hapësh këmbën e majtë, kjo është lëvizja e abduksionit që të ndihmon të ruash ekuilibrin.
Adduksioni është lëvizja e kundërt një lëvizje drejt vijës së mesit të trupit. Ndoshta ky është vetëm një kufizim i dizajnit konceptual, por, sidoqoftë, Corleo ka nevojë për këtë artikulim për të siguruar një udhëtim të sigurt dhe të qetë.
Më pas vijnë aktuatorët. Robotët me këmbë, në krahasim me automjetet me rrota, duhet të balancojnë dhe të mbështesin vazhdimisht peshën e tyre. Ata gjithashtu ofrojnë një nivel pezullimi që siguron amortizim për ngasësin.
Ato duhet të jenë mjaftueshëm të forta për ta shtyrë trupin e robotit përpara. Për më tepër, Corleo do të mbajë edhe një person. Ndërsa kjo është aktualisht e mundur, si me robotin Barry ose robotët me rrota Unitree, Corleo synon gjithashtu të galopojë dhe të kërcejë mbi boshllëqe. Kjo kërkon aktuatorë edhe më dinamikë dhe më të fortë se shembujt e mëparshëm.
Një makinë ose motoçikletë që drejtohet manualisht nuk ka nevojë për sensorë ose një njësi përpunimi, sepse shoferi e drejton makinën në varësi të asaj që sheh. Por një kalë robotik ka nevojë për sisteme kontrolli më të sofistikuara për të përcaktuar se si t'i lëvizë këmbët, përndryshe do të na duheshin të dyja duart dhe madje edhe këmbët për ta drejtuar.
Kontrolli i lëvizjes ka qenë një fushë aktive e kërkimit të robotikës me këmbë që nga vitet 1940. Studiuesit kanë treguar se një makinë me këmbë mund të ecë poshtë një pjerrësi pa motorë ose sensorë (gjë që quhet lëvizje "pasive").
Nëse përdoren vetëm sensorë "proprioceptivë" llojet e sensorëve që i tregojnë telefonit tuaj se kur të rrotullohet ekrani për të kontrolluar ekuilibrin, kjo quhet lëvizje "e verbër" sepse nuk mbështetet në informacionin nga mjedisi i jashtëm. Kur një robot përdor gjithashtu sensorë "eksteroceptivë" për të përcaktuar se si të ecë, që i referohet sensorëve që mbledhin informacion rreth mjedisit, kjo quhet lëvizje "perceptive". Kjo është ajo që tregon Corleo.
Nga fotografitë e publikuara, nuk munda të dalloja asnjë kamera të dukshme apo Lidar teleskopë laserësh. Ato mund të jenë të fshehura, por do të ishte qetësuese të dija se Corleo ka një mënyrë për të “parë” çfarë ka përpara ndërsa ecën.
Ndërkohë që do të drejtohet manualisht (në mënyrë që të mos ketë nevojë të lundrojë në mënyrë autonome), sistemi i tij i lëvizjes ka nevojë për të dhëna sensorësh për të përcaktuar se si të shkelë mbi shkëmbinj ose të zbulojë nëse terreni është i rrëshqitshëm. Sensorët e tij duhet të jenë gjithashtu të besueshëm në kushte të ndryshme mjedisore. Kjo është tashmë një sfidë e madhe për makinat autonome.
Sfidat përpara
Corleo është një koncept, nuk ekziston ende. Si produkt, premton të jetë një version më i aftë i një motori me katër rrota. Kjo mund të hapë mundësi të reja për transport në zona të largëta, biznese turistike, hobi të reja (për ata që mund ta përballojnë) dhe madje edhe sporte.
Por jam më i entuziazmuar për përparimet teknologjike që nënkupton arritja e një platforme të tillë. Robotët me këmbë nuk kanë nevojë domosdoshmërisht të duken si katërkëmbësh ose humanoide.
Ekzoskeletët vetëbalancues, siç është ekzoskeleti personal i Wandercraft ose XoMotion i Human in Motion Robotics, janë robotë me këmbë që po revolucionarizojnë jetën e njerëzve me aftësi të kufizuara në lëvizje. Përparimet teknologjike të nënkuptuara nga Corleo mund të kenë qenë me përfitim të madh për zhvillimin e pajisjeve ndihmëse për përdoruesit me aftësi të kufizuara, duke i mundësuar atyre të arrijnë pavarësinë.
Progresi aktual në robotikën me këmbë sugjeron se shumë karakteristika të propozuara nga Kawasaki janë të realizueshme. Por të tjera paraqesin sfida: Corleo do të ketë nevojë për qëndrueshmëri për të ecur në natyrë, për të ekzekutuar algoritme efektive të lëvizjes dhe gjithashtu për të zbatuar standardet e sigurisë të kërkuara për një automjet.
Këto janë të gjitha pengesa të mëdha për një robot me përmasa të arsyeshme. Nëse më pyet mua sot, nuk do të isha i sigurt nëse kjo mund të arrihet në tërësi. Shpresoj që të më vërtetojnë se gabohem.
/Motilokal.com